SANDO'nun çözmeye çalıştığı sorun
Arama-kurtarma dronları çökmüş binalar, yangın alanları veya tüneller gibi önceden haritası bulunmayan ortamlarda uçmak zorunda kalabilir. Üstelik insan, araç, duman ya da düşen parçalar hareket eder. MIT ekibinin SANDO adlı planlama sistemi, araç çevresini algılarken aynı anda hedefe ilerleyen ve hareketli engellerden kaçınan güvenli bir rota hesaplamayı amaçlıyor.
Birçok rota planlayıcı statik haritada güçlü sonuç verir; dinamik ve bilinmeyen ortamda ise olası geleceklerin sayısı hızla büyür. SANDO her engelin tam geleceğini bilmek yerine ulaşabileceği en yüksek hız için bir sınır kullanıyor. Araç, bu sınır altında hangi bölgelerin zaman içinde güvenli kalacağını hesaplıyor.
Matematiksel güvence ne demek?
Araştırmacıların kullandığı güvence, tanımlanan model ve varsayımlar altında planlanan yolun çarpışmasız kalacağını ispatlayan biçimsel bir sonuçtur. Bu ifade gerçek dünyada hiçbir koşulda kaza olmayacağı anlamına gelmez. Sensör arızası, iletişim gecikmesi, yanlış hız sınırı veya aracın beklenen manevrayı yapamaması model dışı risk oluşturabilir.
Biçimsel güvence yine de değerlidir; çünkü sistemin neden güvenli kabul edildiğini test edilebilir bir çerçeveye bağlar. Olasılıksal başarı yüzdesi ile matematiksel güvenlik şartı aynı şey değildir. Mühendislikte iki yaklaşım birlikte kullanılabilir: kuramsal sınırlar laboratuvar ve saha testleriyle doğrulanır.
Gerçek zamanlı karar nasıl mümkün oluyor?
Her hareketli nesnenin bütün gelecek yollarını tek tek hesaplamak gerçek zamanlı kullanım için çok pahalıdır. SANDO, engellerin belirli bir süre içinde ulaşabileceği alanları daha verimli temsil ederek güvenli koridoru güncelliyor. Araç yeni kamera ve sensör verisi aldıkça planı tekrar hesaplıyor; böylece sabit bir rota yerine sürekli yenilenen karar üretiyor.
Bu yaklaşımın hızı donanım, çevre yoğunluğu ve algılama menziliyle sınırlıdır. Çok dar alan, aniden ortaya çıkan hızlı bir engel veya yetersiz fren mesafesi güvenli seçenek bırakmayabilir. İyi bir sistem böyle durumda riskli manevra seçmek yerine durma, geri çekilme veya görev iptali gibi güvenli başarısızlık davranışına sahip olmalıdır.
Laboratuvardan afet alanına geçiş
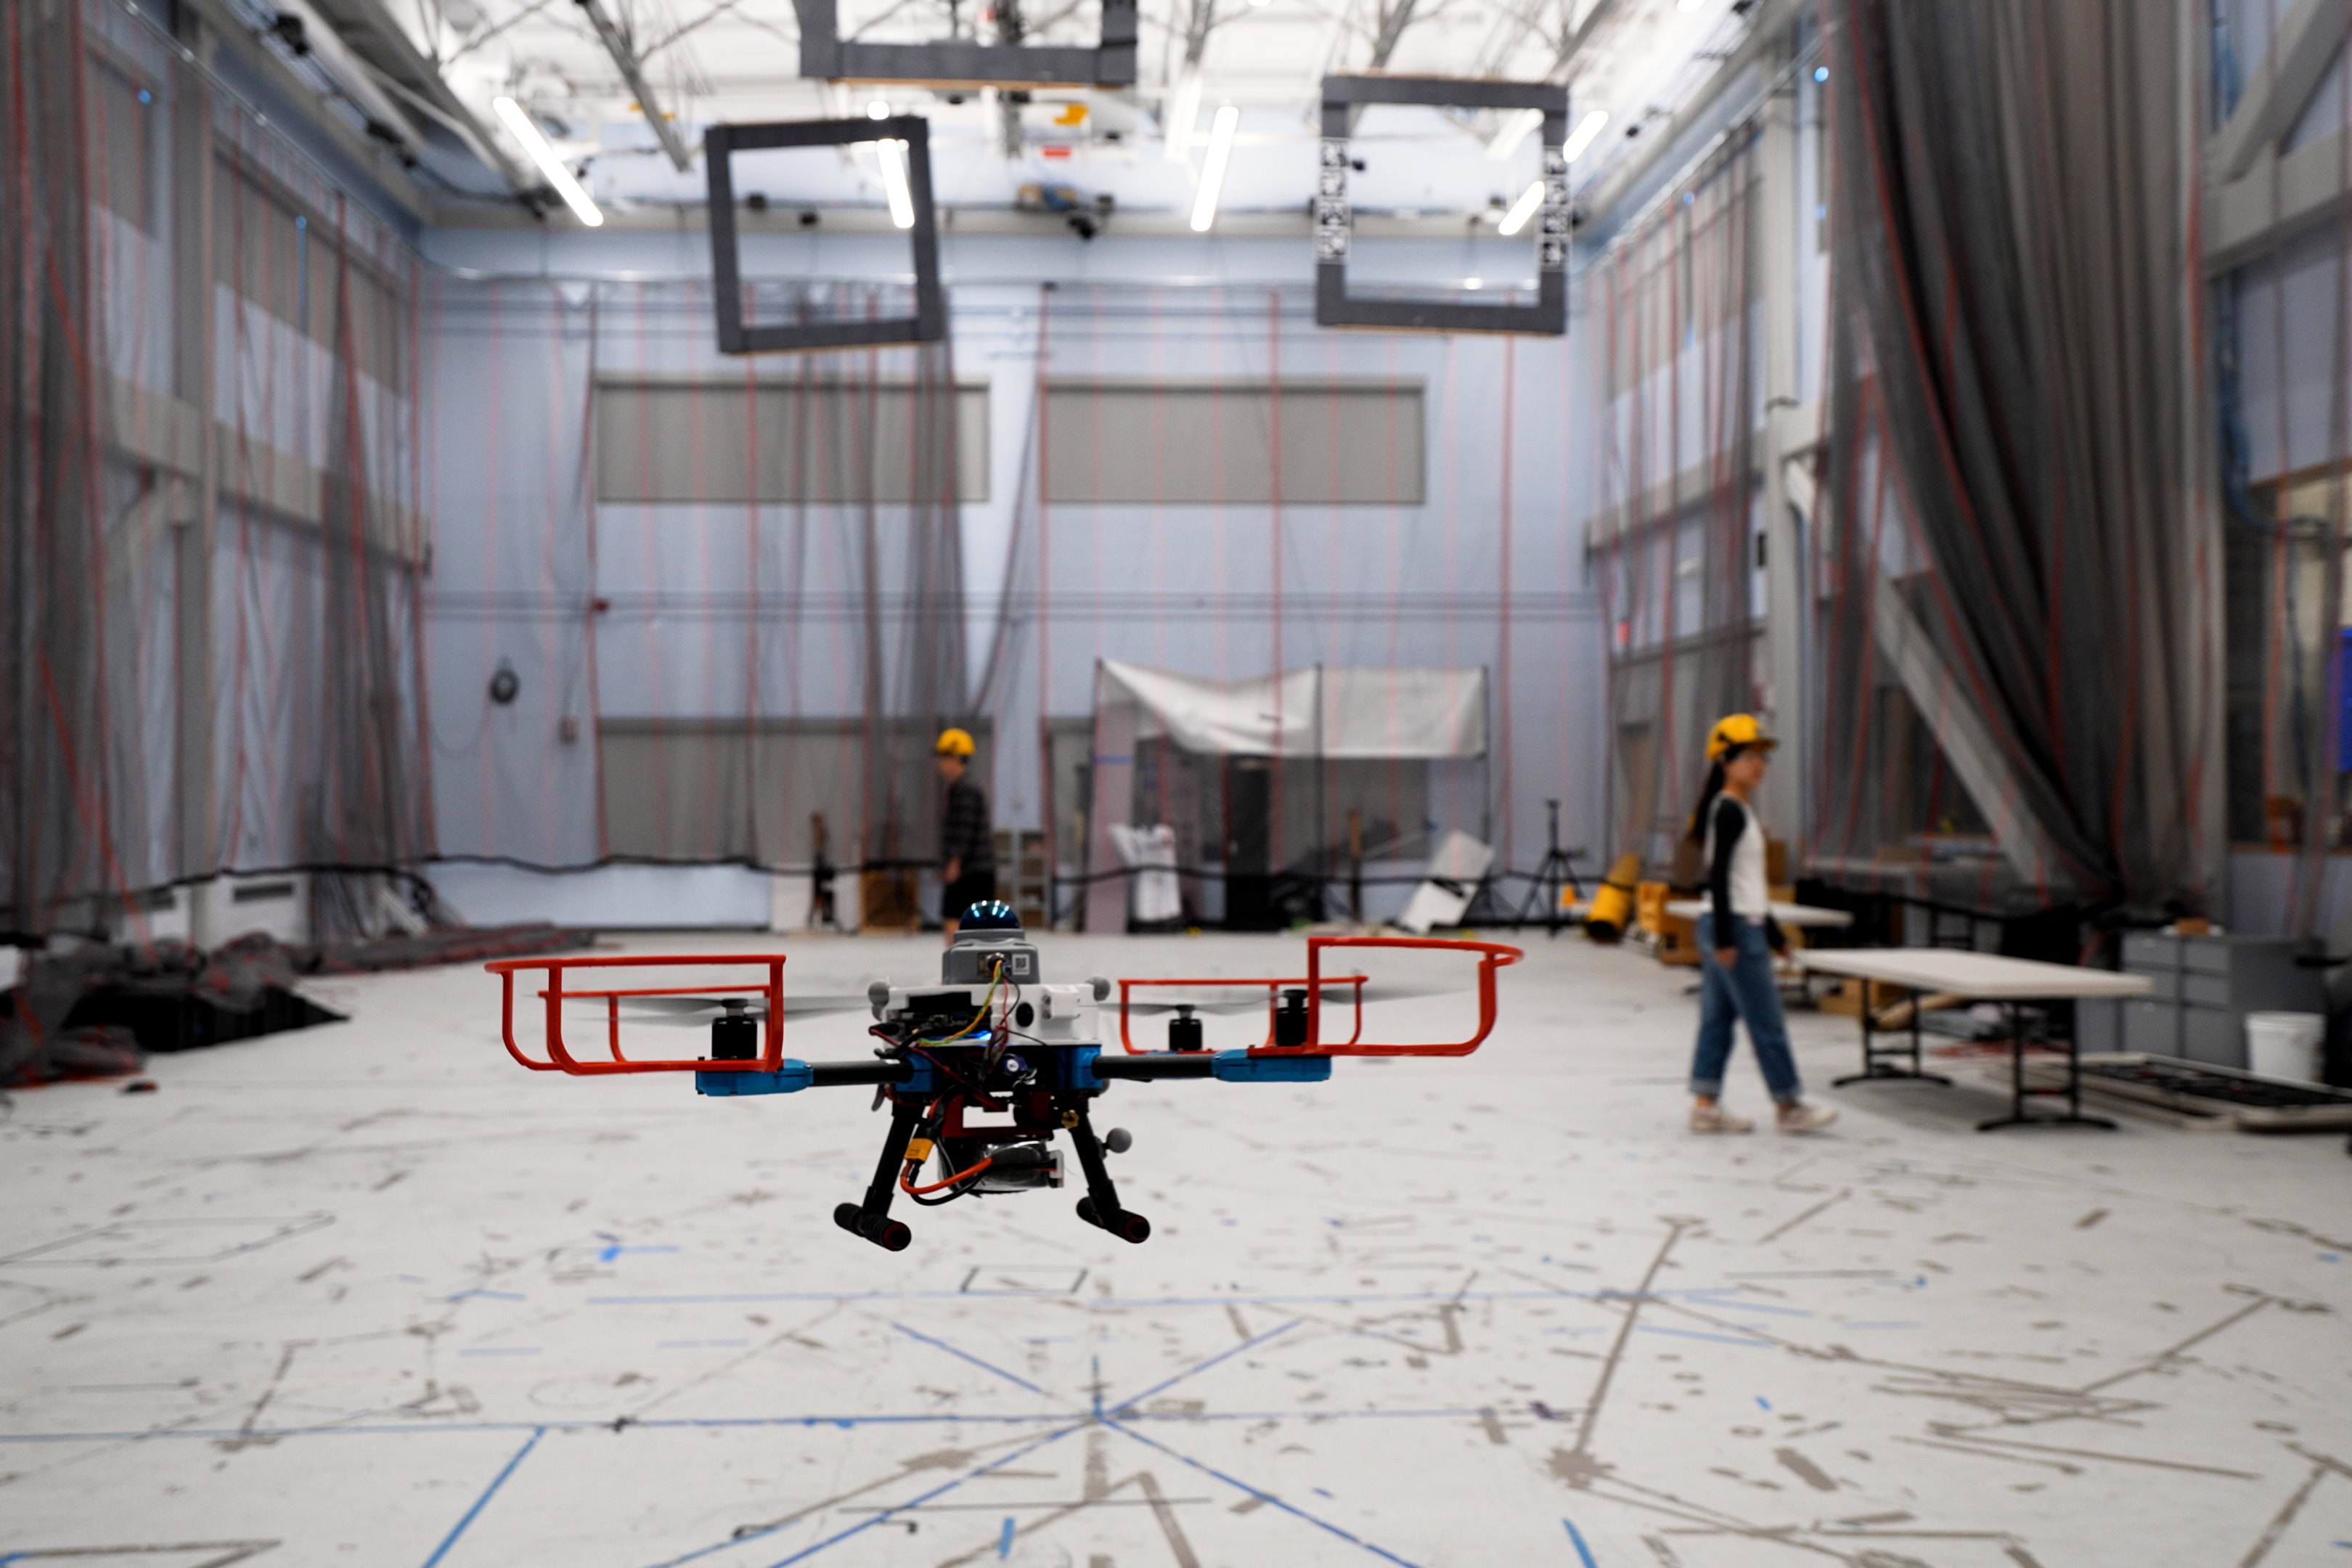
MIT ekibi yöntemi uçan araç deneylerinde gösterdi ve olası kullanım alanları arasında afet müdahalesi, maden keşfi ve yoğun çevrede teslimatı saydı. Fakat bir araştırma prototipinin kritik görevde kullanılabilmesi için farklı hava, ışık, sensör ve hareket koşullarında bağımsız test gerekir. Donanım yedekliliği ve insan denetimi de güvenlik dosyasının parçasıdır.
Sistemin en önemli katkısı, otonomiyi yalnızca hedefe hızlı ulaşmakla değil, kararın sınırlarını açıkça tanımlamakla ele almasıdır. Güvenilir robotik; iyi görünen bir gösteriden, ölçülebilir performans, açıklanmış varsayımlar ve tekrarlanabilir sınamalarla ayrılır.
Yararlanılan kaynaklar
Kaynakça ve ileri okuma
Bu sayfa hazırlanırken aşağıdaki kurumların yayımladığı birincil veya kurumsal kaynaklar kullanıldı. Bağlantılar yeni sekmede açılır.